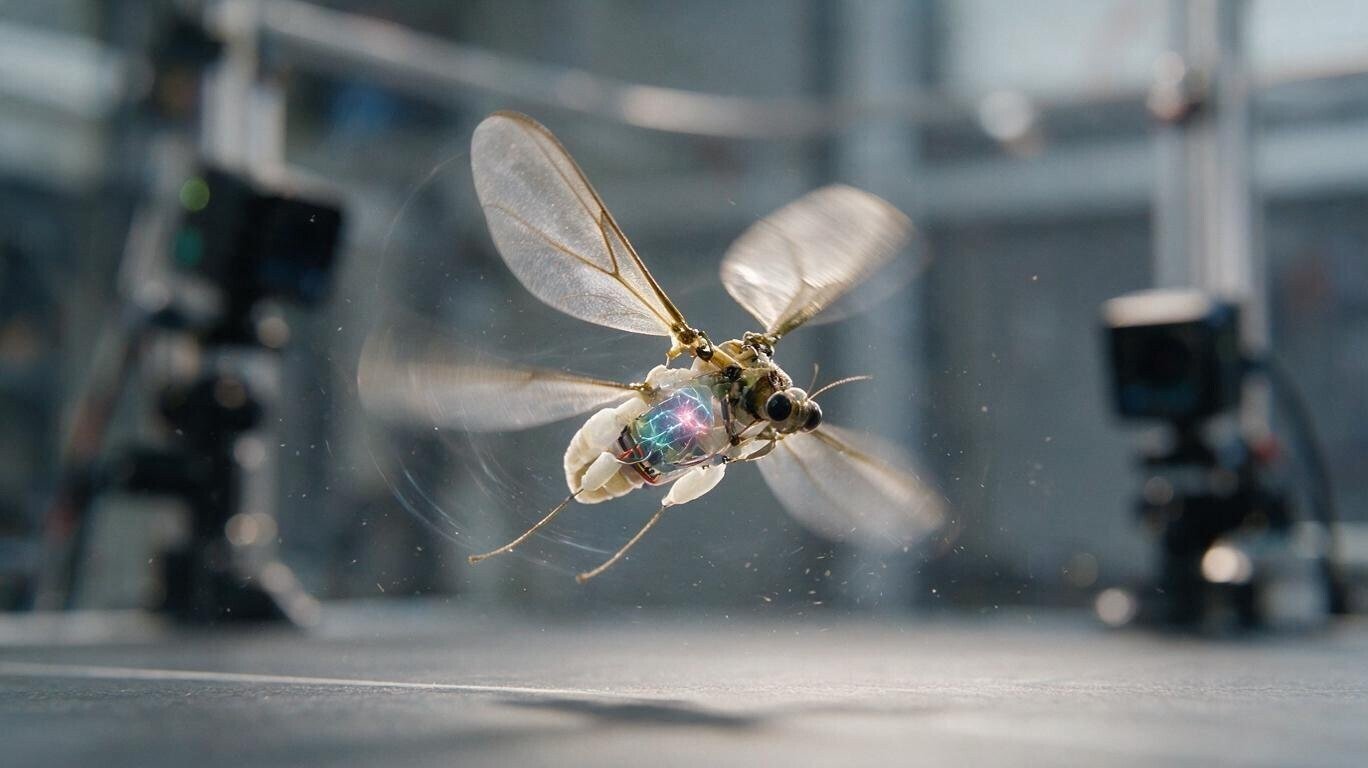
Čmelák s výkonným počítačem se staví těžko
Hmyz létá způsobem, který je pro malé roboty překvapivě obtížné napodobit. Moucha dokáže během zlomku sekundy změnit směr, zabrzdit, otočit tělo a reagovat na náraz větru. Její nervový systém přitom pracuje s minimálním množstvím energie.
Inženýrský robot má jiný problém. Aby dokázal rychle reagovat na složitou aerodynamiku mávajících křídel, potřebuje velmi kvalitní řídicí systém. Jenže čím menší stroj postavíme, tím méně baterie, elektroniky a výpočetního výkonu unese.
Tým MIT proto zvolil zvláštní kompromis. Velký a výpočetně náročný model použil k tomu, aby naučil mnohem menší neuronovou síť, jak se má chovat. Výzkum vyšel v Science Advances už v prosinci 2025, přestože se v médiích znovu výrazně objevil až nyní.
Robot váží tři čtvrtě gramu
Experimentální stroj má hmotnost přibližně 750 miligramů a létá pomocí mávajících křídel poháněných měkkými umělými aktuátory.
Při této velikosti se fyzika stává velmi neúprosnou. Nízká setrvačnost znamená, že robot reaguje na proudění vzduchu mnohem prudčeji než velký dron. Drobné výrobní odchylky mohou měnit vlastnosti jeho křídel a každý pohyb musí řídicí systém korigovat velmi rychle.
Klasický modelový regulátor umí vypočítat robustní řešení, ale jeho matematika může být pro miniaturní stroj příliš pomalá. Výzkumníci proto využili imitativní učení.
AI tady není kouzelný pilot
Nejprve vytvořili výpočetně náročný řídicí systém, který dokázal předvídat chování robota, plánovat trajektorii a vyrovnávat nejistoty i vnější poruchy. Tento „expert“ potom vytvářel příklady správného řízení. Na nich vědci vytrénovali malou dvouvrstvou neuronovou síť, která se naučila jeho rozhodování napodobovat.
Neurální řadič už nemusí při každém okamžiku letu řešit celý složitý optimalizační problém od začátku. Naučené chování dokáže vyhodnotit mnohem rychleji.
To je v tomto výzkumu skutečná role AI: ne nahradit pilota obecnou inteligencí, ale zkomprimovat náročnou fyziku do výpočtu, který lze provádět dostatečně rychle.
Deset přemetů za jedenáct sekund
Výsledek je vizuálně působivý. Robot dosáhl při prudkých změnách směru boční rychlosti zhruba 1,97 metru za sekundu a zrychlení 11,7 metru za sekundu na druhou. Ve srovnání s předchozími výsledky stejného typu systému to znamenalo zlepšení rychlosti o 447 procent a zrychlení o 255 procent.
Zvládl také létat při proudu vzduchu kolem 1,6 metru za sekundu. Nejpůsobivější demonstrací bylo deset po sobě jdoucích přemetů během jedenácti sekund. Na stroj vážící méně než běžná kancelářská sponka to není špatný gymnastický výkon.
Do autonomní robotické mouchy ještě něco chybí
Při pohledu na video je snadné představit si hejna mikrorobotů prolétající zřícenou budovou nebo opylující skleníky. Jenže současný systém ještě není autonomní hmyz se vším všudy.
V experimentu spoléhá na externí sledování polohy a na infrastrukturu, která mu pomáhá určit, kde přesně se nachází. Plná autonomie by vyžadovala palubní senzory, výpočetní techniku i zdroj energie, a každý přidaný miligram je při této velikosti problém. Autoři sami proto označují autonomní vnímání a výpočty za další etapu vývoje.
Přesto výzkum ukazuje důležitou cestu. Miniaturní robot nemusí nést počítač schopný řešit nejtěžší matematický model v reálném čase. Může se předem naučit aproximaci, která je dostatečně přesná a mnohem lehčí na výpočet. Biologický hmyz při letu také neřeší rovnice proudění vzduchu. Inženýři se nyní učí dosáhnout podobného výsledku jiným způsobem.
MOHLO BY SE VÁM TAKÉ LÍBIT
Zdroje: Kód Enigma [1], Science Advances – Aerobatic maneuvers in insect-scale flapping-wing aerial robots via deep-learned robust tube model predictive control [2], MIT News – Engineers design an aerial microrobot that can fly like a bumblebee [3]. img ai generated